3D模型与场景 / 样品展示

洗衣房可交互仿真场景样例|MuJoCo

基于可编辑 Blender 工程制作的洗衣房仿真场景,支持整屋加载、一台洗衣机门关节开合与关键碰撞测试,为具身智能场景搭建和交互任务研发提供基础资产。

查看样品后,按用途与目标规格沟通。

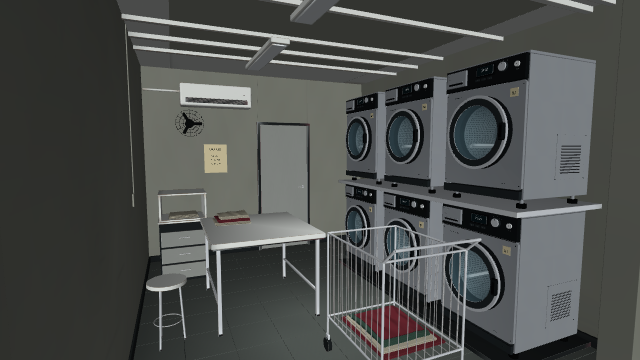
MuJoCo 中运行的完整洗衣房场景,包含六台洗衣设备、台桌和推车MuJoCo 整屋运行画面 · 样品

适用对象与用途

面向客户

  • 具身智能与机器人研发团队
  • 仿真场景与资产开发团队
  • 复杂三维工程采购与二次开发团队

适用方向与开发基础

  • MuJoCo 仿真场景搭建与资产接入验证
  • 机门关节控制、接触与通行逻辑调试
  • 机器人交互任务的环境基础;机器人、抓取控制和任务判定需另行接入
  • 可编辑三维工程二次开发;按需求扩展视角采集与合成视觉数据

产品规格

展示版本
mujoco-v002 冻结样例
已验证引擎
MuJoCo 3.17.0;整屋加载、物理步进与出图
交互范围
1台洗衣机门可开合,其他5台设备及衣物为静态环境
关键碰撞
已验证关门阻挡、开门通行、容腔内壁阻挡及关键区域视觉对应
工程与格式
可编辑 Blender 工程、MJCF 场景及网格/纹理资源;唯一模型入口 scene.xml
参数与范围
质量、惯量和碰撞近似采用工程估计;材质为仿真映射,未作实物动力学标定
拓展方向
机器人接入、任务环境、批量标签及深度/分割数据按需求另行开发
视觉网格规模
1,140个视觉对象,499份复用网格,共1,149,757个三角面;为 mujoco-v002 转换结果
门关节
单一铰链关节(hinge),实测从关闭到1.4弧度(约80.2°)再关闭
碰撞表示
439个环境碰撞代理,配套覆盖说明;关门阻挡、开门通行和容腔内壁分别验证

交付内容与需求沟通

  • 按约定提供选定版本的仿真场景包、可编辑工程及资源说明
  • 提供启动与验证脚本、依赖版本和关键测试说明
  • 根据目标机器人、操作任务、使用范围及目标规格确认后续适配

真实样品 / SAMPLES

样品主题与展示

工程、格式和可编辑范围按选定样品与版本确认。

MuJoCo 中运行的完整洗衣房场景,包含六台洗衣设备、台桌和推车查看完整图片

MuJoCo 整屋运行画面

展示版本:mujoco-v002

完整洗衣房场景的实际仿真画面,保留设备布局与主要材质辨识。

目标洗衣机门打开,门圈、玻璃和把手共同绕铰链运动,显示内部容腔查看完整图片

13.5秒实际仿真演示 · 静态预览

机门开合与碰撞演示

展示版本:mujoco-v002

实际物理求解的机门开合与探针测试:关门阻挡,开门通行,筒内壁继续阻挡。演示仅覆盖一台机门及声明区域。

目标机门、机身及容腔的绿色碰撞代理叠加视图查看完整图片

关键区域碰撞表示

展示版本:mujoco-v002

机门、门框、容腔及附近机体的碰撞叠加视图。碰撞体采用近似表示,装饰细节不逐项认证。

联系合作 / CONTACT

聊聊你的数据需求

企业服务、数据产品采购与合作上架,欢迎联系。

联系生成纪

沟通需求

由你自主选择电话或邮件沟通。